Стенд сход-развал P 7202 KAB 2 камеры по 5 Мп, настенный вариант, яма или подъемник
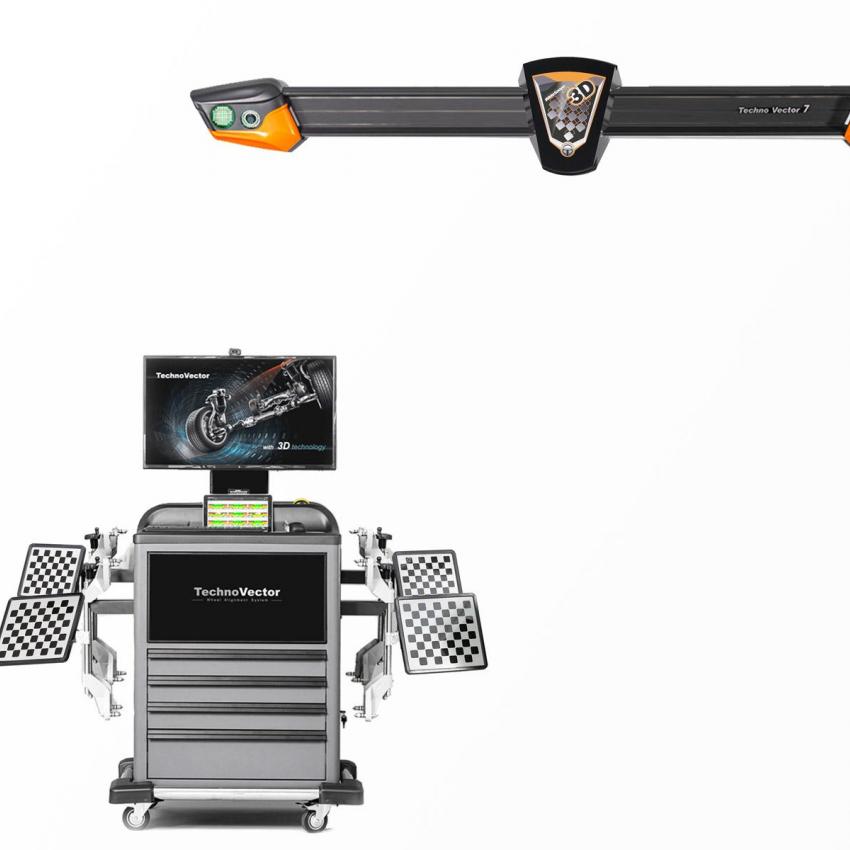
Основные характеристики P 7202 KAB:
| Серия | Серия Basic.Серия стендов сочетающих в себе лаконичный дизайн с высокими потребительскими качествами. |
| Количество камер | Две неподвижные камеры. |
| Типы камер | Две видеокамеры по 5 Мп. |
| Тип монтажа | Настенный.
Требует наличия капитальной или несущей стены. |
| Компьютерная стойка | P – серии |
| Применяемость | Яма или подъемник |
| Расстояние от камер до центра передних поворотных платформ | 1400 – 3500 мм для ямы
2800 – 3500 мм для подъемника 2200 – 3500 мм для подъемника при измерительной высоте 500мм |
| Основные преимущества |
|
** – только при измерении в плоскости автомобиля. Для проведения измерений относительно горизонтальной плоскости необходимо выполнить процедуру определения горизонта.
Техно Вектор 7 – новейший 3D стенд “сход-развал” компании Технокар.
Система машинного зрения может состоять из 2-х или 4-х видеокамер.
Ключевое преимущество – технология WideScope, не имеющая аналогов в мире.
Диапазон рабочих высот подъемника до 2-х раз больше (по сравнению с аналогичными стендами других компаний).
Измерение может производиться на уровне пола.
Специальное программно-математическое обеспечение позволяет на базе полученных изображений с высокой точностью определить положение мишени в пространстве.
Использование технологий трехмерного моделирования (3D) обеспечивает высокую точность результатов измерений. Специальное встроенное ПО камер позволяет с высокой скоростью обновлять информацию на экране монитора.
Система машинного зрения WideScope
Видеокамеры высокого разрешения обеспечивают быстрый и надежный “захват” мишеней и высокоскоростную передачу изображений в ПК по протоколу TCP/IP.
Стенды Техно Вектор 7 с технологией 3D предназначены для измерения и регулировки углов установки управляемых и неуправляемых колес автомобилей в условиях автотранспортных предприятий, станций технического обслуживания, автомобильных заводов и диагностических центров.
Функционирование приборов основано на измерении угловых параметров, определяющих положение осей и колес автомобиля с помощью видеокамер и плоских мишеней с градиентным рисунком.


